10月14日下午,教授井冈山应邀在重庆科技大学砺志楼L301作题为“图刚性理论及其在多智能体协同控制中的应用”的学术报告。机械与智能制造学院教师、科研骨干及研究生代表到场聆听,报告由机械与智能制造学院副院长冯伟主持。
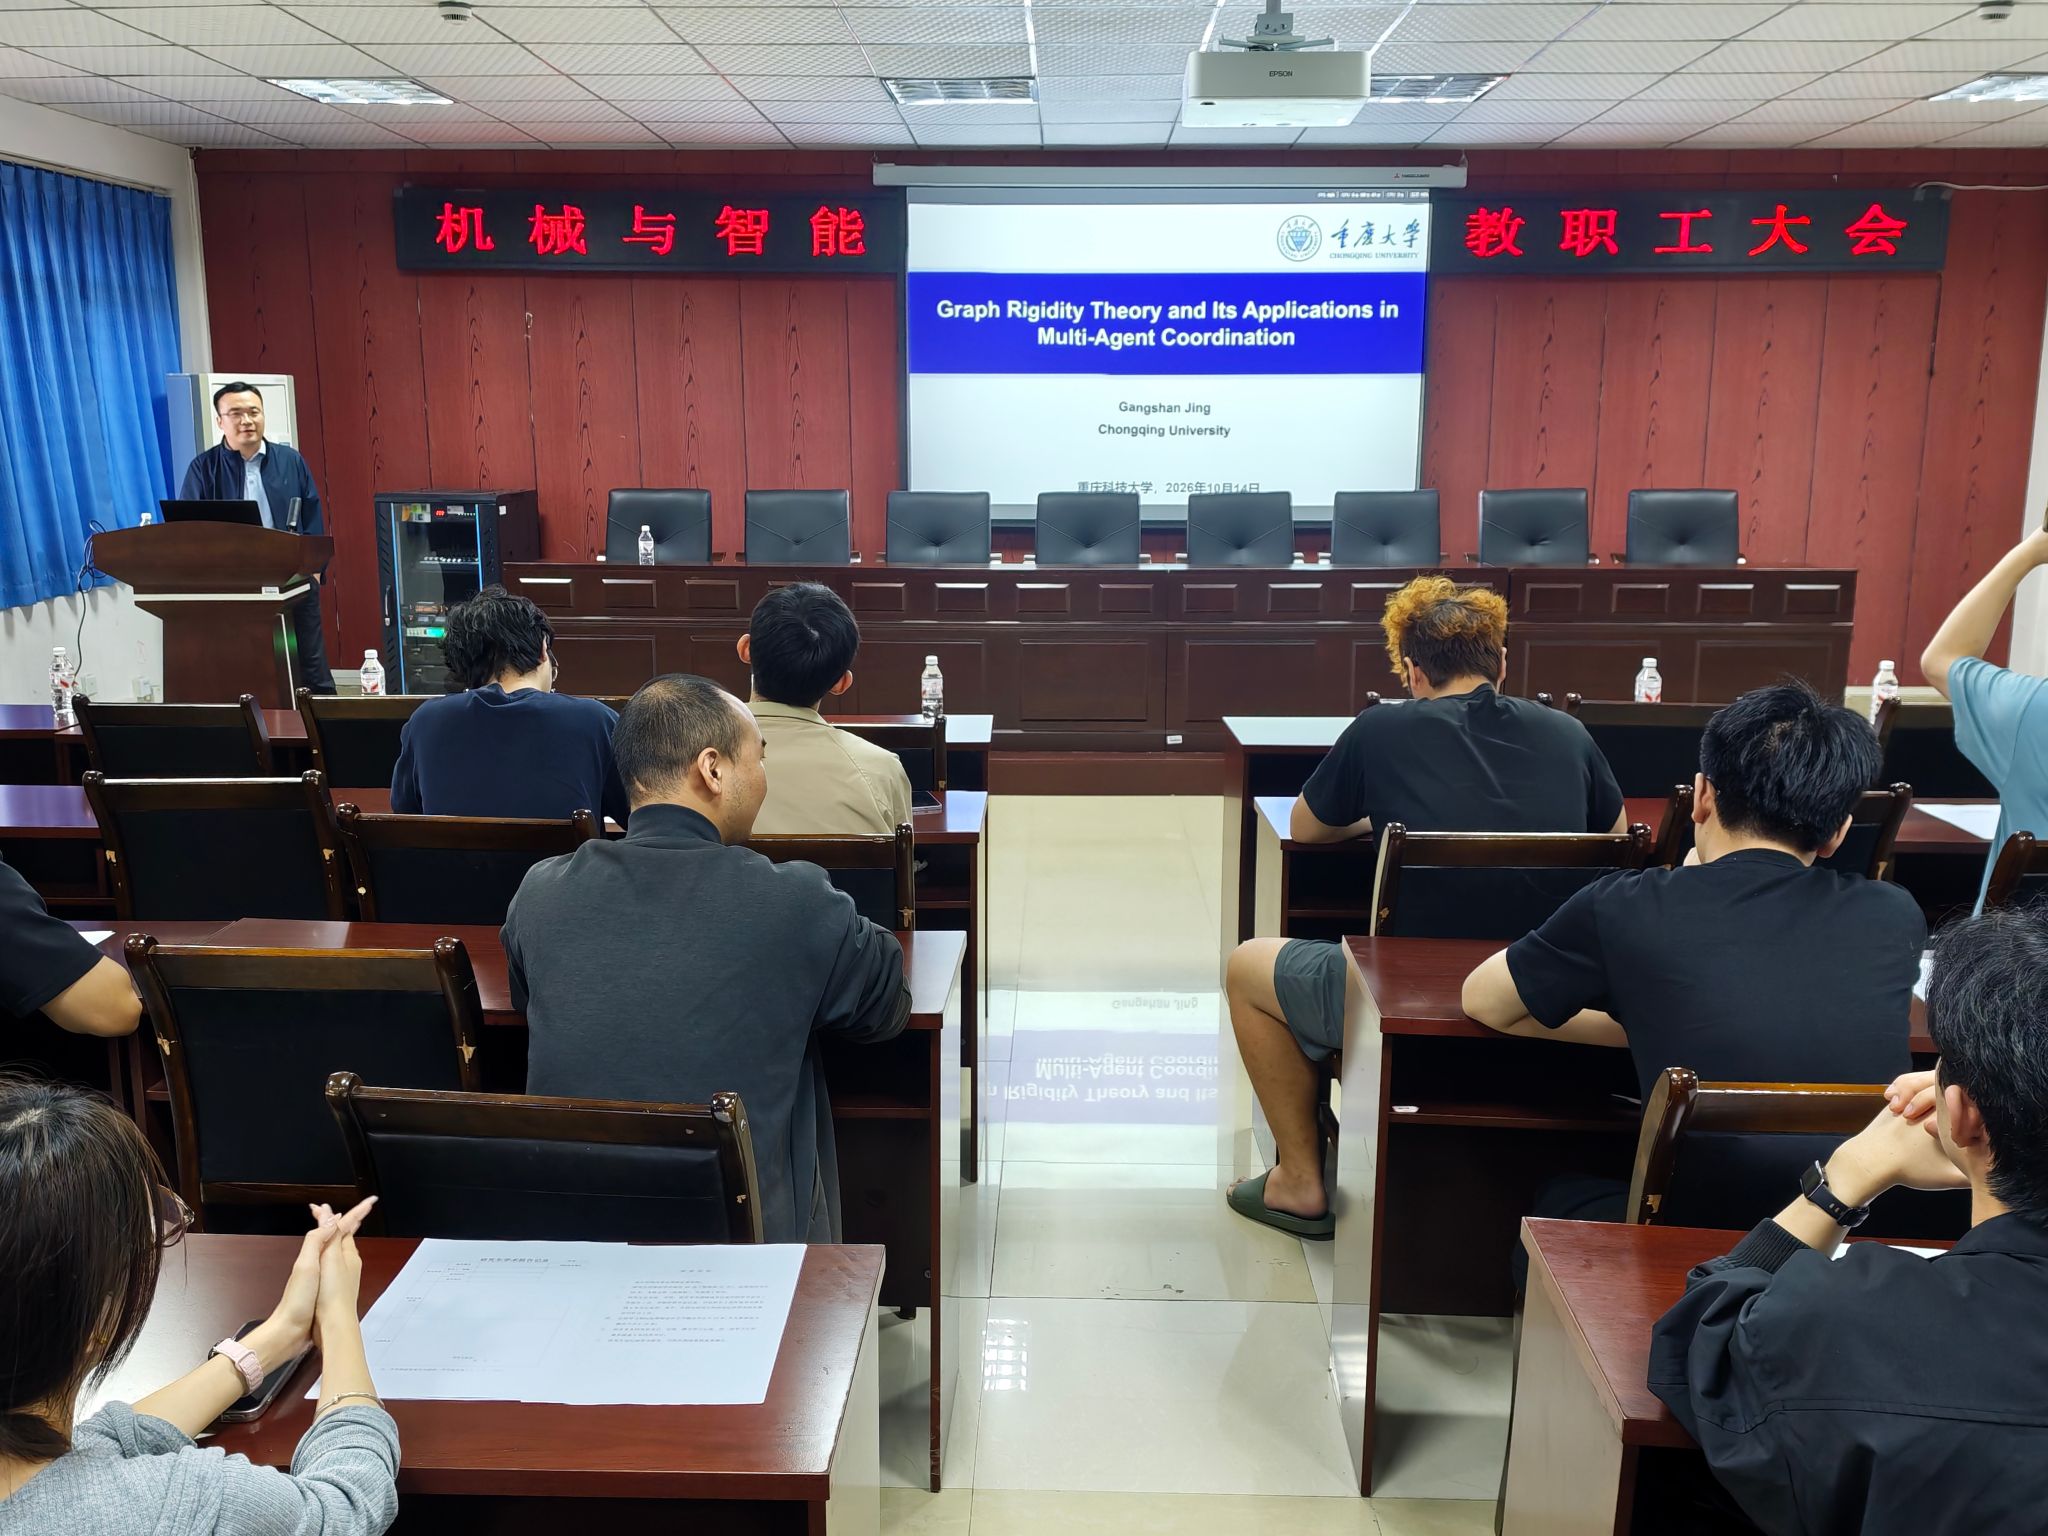
报告中,井冈山教授指出动力系统与网络拓扑的结合是多智能体系统的重要特点。他系统介绍了图的刚性理论作为图论重要分支,基于底层代数几何性质建立了局部几何约束下欧式空间中图结构与其形状可固定性的关系,并重点阐述了该理论在刚性编队控制、传感器网络定位、灵巧手手内多指协同操作等问题中的应用。此次报告拓展了师生对图刚性理论及多智能体协同控制前沿的认识,为相关领域的学术交流与科研探索提供了有益参考。
井冈山系重庆大学教授、博士生导师,国家级青年人才。目前担任《Journal of Automation and Intelligence》编辑部主任、副主编,自主无人系统安全与控制国际合作联合实验室副主任,IEEE CSS会议编委。已主持项目包括国家重点研发计划青年科学家项目、国家自然科学基金面上项目、重点项目(课题)、青年项目。研究方向包括多机器人定位与编队、多智能体强化学习、智能机器人运动规划与控制等。

