11月2日下午,兰州大学金龙教授做客“智荟巴渝·重科大讲堂”,在教学主楼B117作“冗余机器人可操纵性优化”专题学术报告会。数理科学学院相关教师、研究生及本科生代表参加报告会。报告会由数理科学学院院长彭军教授主持。
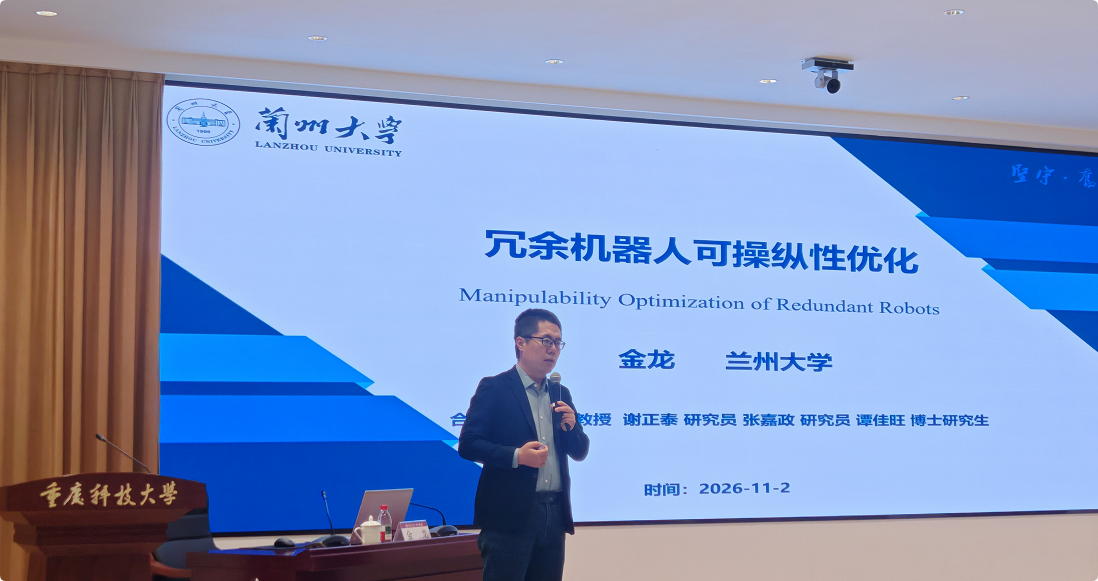
报告中,金龙教授围绕冗余机器人的核心特征与研究前沿做了系统阐述。他指出,冗余机器人的自由度数量超出完成既定任务所需的最少自由度,这一冗余特性赋予机器人在避障、姿态保持、力矩优化等多目标场景下的灵活调度能力,是拓展机器人作业场景、提升任务适配性的重要基础。可操作度作为衡量冗余机器人末端运动灵活性的关键指标,数值越高,表明机器人末端在对应位形下各方向运动能力越均衡;数值越低,则意味着机器人越接近奇异位形,运动能力出现退化,控制精度和稳定性将受到直接影响。因此,如何对可操作度进行有效优化,是冗余机器人运动规划领域的基础性问题。
金龙教授重点分享了其团队在冗余机械臂分层控制与优化方向的研究成果。团队依托神经网络等智能计算方法,构建了可同时兼容可操作度优化目标与多类型约束条件的统一求解框架,有效提升了复杂优化问题的求解效率,为相关技术的工程化落地提供了可行路径。
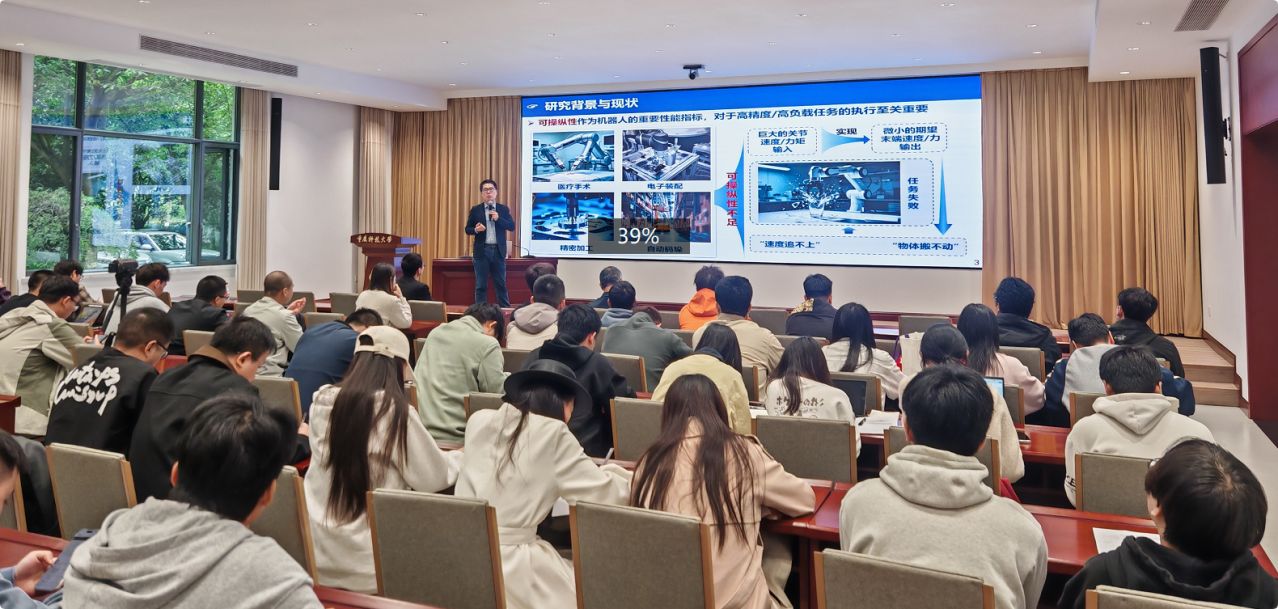
互动交流环节,与会师生围绕可操作度指标的选取与加权策略、神经网络求解器的收敛性保障等问题,与金教授进行了交流讨论。金教授耐心解答师生疑问,并对青年学子提出殷切期望:要筑牢数学基础,善用数学优化思维破解工业应用中的实际难题;要保持平和的学术心态,加强与师长、同窗的交流研讨,在学术道路上稳步前行、共同成长。他以 “及时当勉励” 寄语有深造意向的研究生,勉励大家珍惜求学时光,深耕学术、追求精进。
近年来,数理科学学院持续深化数学与数据科学、智能计算、工业应用领域的交叉融合,着力搭建高水平学术交流平台,推动学科建设与科研协同发展。本次报告会进一步拓宽了师生在智能机器人优化领域的学术视野,加深了学院师生对算法落地应用关键环节的理解,为后续学院在智能计算方向与高水平院校开展交流合作奠定了基础。
金龙,兰州大学教授、博士生导师。主持国家级人才计划项目、国家自然科学基金青年/面上/国际合作项目、国家重点研发计划课题,以及甘肃省重点、杰青项目和腾讯、百度、华为等企业合作项目。2021年至今连续入选爱思唯尔“中国高被引学者”。获中国人工智能学会优秀博士学位论文奖励、吴文俊人工智能优秀青年奖、甘肃省自然科学二等奖、中国自动化学会自然科学二等奖、IEEE TIE年度最佳论文奖等。指导学生近20人次获国家级学会及甘肃省优秀博士、硕士学位论文等奖励。现任IEEE TIE、TFS、TIV、TASE、JAS、Neural Networks、CAAI TRIT等期刊副编辑。主要研究方向为神经网络、机器人、分布式系统与智能计算。

